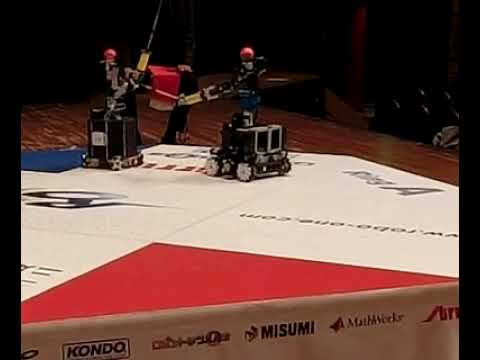
SpiritはRaspberry Pi 2とカメラを使ってKHR-3HVを自律型ロボットにしたものでした。ただ、少なからず機械工作・電子工作が必要でした。
最近はより小型のRaspberry Pi Zero (W)が販売されているので、より簡単に類似の改造をすることができます。以下に例を示します。
配線は次の図のようになります。
Raspberry Pi ZeroからUSB DUADアダプターのシリアルポートを介してKHR-3HVのコントロールボードRCB-4に各種コマンドを送信します。ここは本来KONDOのモーション作成ソフトウェアHeartToHeartで使われるポートですが、KONDO RCB-4リファレンスキットとしてコマンド仕様が公開されているので、これに従って次回ロボットを動かします。
Raspberry Pi Zeroのカメラで環境を把握(例:床の線を読む)、RCB-4のモーションでロボットを動かす、という自律型ロボットとして最低限の入出力機能を搭載することができました。
ベースプレートとスペーサーを適当なネジで締結して組み立てた後、KHR-3HVの頭部パーツを外して空いた首のサーボ(あるいはダミーサーボ)のサーボホーン部分に取り付けます。その後カメラフレームをネジで固定します。
モバイルバッテリーとRaspberry Pi Zeroケースは両面テープでベースプレートに固定します。
なお、Raspberry Pi Zeroの純正品ケースにはカメラ取付用の蓋も付属していますが、カメラの向きがこの搭載方法に合わないため使いませんでした。これはTeapotの例を見ると分かりやすいと思います。Teapotでは機体の構造上ちょうどケースを縦向きに搭載する格好になりました。カメラはこの向きの時に横長の視野(ランドスケープ)になります。床を動き回るロボットにはこの方が都合がよいのではないかと思います。ですがKHR-3HVでこの向きに乗せようとすると大きく上にはみ出す格好になり、機械強度の確保が難しく転倒で破損しやすくなると考え、やめました。
USBケーブル
L字型ケーブルを使うとすっきりするかもしれません。Raspberry Pi ZeroのUSBコネクタは電源とOTG用が2つ近くに並んでいて干渉し得るので、L字ケーブルを使う場合はL字の曲がる方向に注意して選定してください。
改善案?
Raspberry Pi ZeroのGPIOコネクタに出ているシリアルポートを使えばUSB DUALアダプターは省略できますが、その場合はRaspberry Piのこの機能を使う設定と、コネクタのはんだ付けに加えてケーブル、電圧変換回路を専用に作成する必要があるでしょう。私はまだ試したことがないので、本記事ではこれは範囲外とします。これを除けばはんだ付けなしで工作が完了します。