2018年3月18日日曜日

第13回チロルチョコロボット大会参加

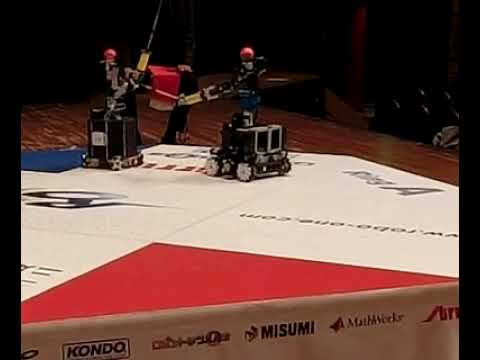
第13回チロルチョコロボット大会に参加しました。
結果、総合成績1位でした。なお、同点により1位が2チームありました。
大会は3つの競技からなり、各々の競技単独ではどれも1位ではなかったのですが総合得点でトップの成績となりました。


昨年参加したロボット「Teapot」は関節に使っていたR/Cサーボモーターが壊れる等して再使用が難しく、かつ交換部品も入手できないものでした。また、ロボットの制御装置もマイコンを使ったものではなくラジコンの受信機を使用して全関節を直接操作するという方法で、操縦が難しいものでした。他にも色々と直したい部分があったので、すべて作り直しました。詳細は後日書きます。

Raspberry Pi Zero WとRaspberry Pi用カメラモジュールを組み合わせて、ゲームコントローラーによる無線操縦と無線LANによるカメラ映像の伝送を実現しました。ちょうど前年のラジコンプロポシステムと無線カメラを端末識別機能のある通信に置き換えた形です。

また、せっかく映像の伝送がデジタル化されてプログラムから容易に扱えるようになったので、半自動照準機能も試験的に搭載していました。これは、おおまかに標的の方向にロボットを向けた後に特定のボタンを押すと、微調整して精密に狙いをつけてくれるという機能です。
下の動画がその様子です。P制御特有の減衰振動から簡単なフィードバック制御を行っているらしいことがわかると思います。紙コップは大きいのでそこまで精度は必要なく、より速く照準できることを重視してゲインを高めにし、減衰振動が起こるぐらいに設定しました。実験環境では、認識さえうまくいけば70cm先の標的のど真ん中にほぼ確実に命中するところまでできました。
山口 辰久さんの写真
ですがその前の画像認識処理部分が不十分で、また実際の会場の環境を想定したものではなかったので実際の競技では誤った場所に標的を認識してしまい、ほとんど使えませんでした。それでも会場でシステムの説明をして色々な人に興味を持ってもらえました。
今回搭載した認識アルゴリズムは、競技場の1辺の端にコップが並べられることを利用して、競技場の端の線を検出し、その周囲で周りより明るいものをコップと認識するというものでした。
会場では床面と紙コップが明るさが同じぐらいであり、また背景にも色々なものが写るため単純な方法では競技場の縁を正確に認識できなかったという理由によりうまく行かなかったのではないかと考えています。

2018年2月12日月曜日

ROBOT JAPAN 15th 参加

ROBOT JAPAN 15th 参加


2月12日に行われたROBOT JAPAN 15thに参加しました。
  • ロボットダンス部門「Twin Ducks」 3位入賞
  • 一発芸部門「逡巡」 1位
「Twin Ducks」は「手乗り二足歩行ロボット」としてMaker Faire Tokyo 2017に出展していたロボットです。2台の同型ロボットによる音楽に合わせたペアダンスを行いました。

「逡巡」は元々ROBO-剣に出場していたロボットです。墨と毛筆で文字を書く「書き初め」のパフォーマンスを行いました。今回で3回目です。掛け軸用の長い紙に書けるように紙の巻取り装置を製作し、自ら紙を送りながら「一期一会」の4文字を書く動作を行いました。

なお、この巻取り装置部分は「スクロールバー」と名づけました。これはコンピューターのユーザーインターフェースに使われている「スクロールバー」と同じ語ですが、英語でscrollというのが元来(紙の)巻物の意味であり、かつ文字通り「棒(bar)」であることも掛かっています。

2018年1月3日水曜日

旧ブログへのリンク

2017年以前の投稿は@niftyココログ「山口自動機械 作業日誌」にあります。
http://kazeusagi2005.cocolog-nifty.com/diary/

@niftyココログの記事をBloggerに移すことも検討していますが、時期は未定です。

2018年1月1日月曜日

2017年、その他の製作物

@niftyのブログサービス(ココログ)を使用していましたが、スマートフォンで見た場合に先頭に広告が出る点で読者にとって不便さがあるので移行を検討しています。プロバイダのおまけで付いてくる追加料金なしのプランであるためではないかと思いますが。また、記事を作成するUIもココログの方は少し前の時代に作られたもので現在では少し不便に感じるところもあります。

3Dプリント洗濯ばさみ

洗濯ばさみです。左が市販品、右が自分で設計したものです。FDM方式3DプリンタのAfinia H480を使用してPLAで出力しました。積層面は写真で机に平行な方向にしました。(ほぼ自明かもしれませんが)2つの部品と、別途用意したC字型の金属ばねを組み立てます。
経年変化で樹脂が劣化して壊れた洗濯ばさみを処分する際に金属ばね部分だけが残ったので、試しに作ってみたものです。市販品よりも剛性が高く頑丈です。(過剰品質ともいえます)
このままだと市販の量産品と変わらないのですが、CADで修正するだけで自由な形状が作れる利点を活かして、もっと手になじむデザインの探求もしてみたいかもしれません。
手で握る部分に何か意匠を加えようとしたのですが、積層方向の都合上あまり細かい模様を綺麗に作ることはできないので断念しました。むしろ側面(写真で机と平行な面)に彫刻する方が良いかもしれません。

ハンガーの継ぎ手部分の部品も作りました。

スマートロックもどき

手乗り二足歩行ロボットの基板を流用して試作しました。

Wiiリモコン用拡張コントローラー


ラジアスゲージ 

小型家電のプラスチック筐体の角で丸みがついている部分など、ノギスでは測れないような円弧状個所の外径を測るための器具です。円弧はちょうど90度分になっているので90度のコーナーを丸めた形状までなら計測できます。使い方は、被計測物に窪みを順に当てていき、ぴったり合う大きさを探します。計測物の向こうを光にかざしながら見れば、少し大きさが違っていると隙間が三日月状に見えるのでそれを使って精度よく見分けることができるという仕組みです。
もちろん市販品もありますが、修繕部品を作るために0.5mm程度の精度で測れれば良いと思い、自作しました。写真では光沢の具合で金属のように見えるかもしれませんが、ABSです。

目覚まし時計電池ボックスの修理


20年以上使っている目覚まし時計ですが、電池ボックスのプラスチックが劣化して割れており接触不良が起こりやすくなっていたので修理しました。上のラジアスゲージはこのために作りました。

マイクロマウス迷路キーホルダー

ファスナーの取っ手


第4回新ROBO-剣参加

11/16に行われた 第4回新ROBO-剣 に参加しました。ロボットは去年と同じ「 逡巡 」です。 結果は 本戦トーナメント 2勝1敗、 敗者トーナメント (本戦で早めに負けたチームによる別リーグ)第2位でした。新ルールでは、今回初めて有効な攻撃で勝利を挙げることができました。勝...